
KYOTO Design Labでは、木材の再利用とデジタル技術を活用した設計・製作手法に関する研究について、国際学会での発表内容を紹介する公開報告会を開催します。ACADIA 2025で発表した戸村陽[KYOTO Design Lab 特任研究員]と、CAADRIA 2026およびRob|Arch 2026で発表したバルナ・ゲルゲイ・ペーター[デザイン・建築学系 特任准教授]が登壇します。
これらの研究の背景には、2023年度からETH Zurich Gramazio Kohler Researchとの共同指導で実施した設計スタジオを起点とする研究プロジェクト「Adaptive Design & Assembly System Utilizing Reclaimed Timbers」があります。このプロジェクトでは、解体木材を含む非規格材の特性を生かし、一般的な木造工事でも構造部材として活用できる設計・加工・組み立てのシステムを提案してきました。その成果の一つとして学内の中庭に建設した藤棚のプロトタイプは、SDレビュー2024で鹿島賞を受賞しています。
当日は、はじめにこの研究プロジェクトを主導してきた木内俊克[未来デザイン・工学機構 特任准教授]が、プロジェクトの背景とこれまでの取り組みを紹介します。続いて、戸村陽とバルナ・ゲルゲイ・ペーターが、それぞれ国際学会で発表した研究成果を報告します。論文の投稿から学会発表に至るまでの過程や、現地での研究発表、他の研究者との議論の様子などについても、発表者自身の視点から共有します。
※学外の方も聴講いただけます。
| 日時 | 2026年11月19日(木)16:10 – 18:30 |
| 会場 | 京都工芸繊維大学 KYOTO Design Lab 2階 Google Map |
| 入場 | 申込不要(一般聴講可・無料) |
| 登壇者 | バルナ・ゲルゲイ・ペーター[デザイン・建築学系 特任准教授] 戸村陽[KYOTO Design Lab 特任研究員] |
| モデレーター | 木内俊克[未来デザイン・工学機構 特任准教授] |
| 言語 | 日本語 |
| 16:10–16:20 | イントロダクション 木内俊克 |
| 16:20–17:00 | ACADIA 2025 発表報告 戸村陽 |
| 17:00–17:50 | CAADRIA 2026/Rob|Arch 2026 発表報告 バルナ・ゲルゲイ・ペーター |
| 17:50–18:30 | ディスカッション・質疑応答 戸村陽 × バルナ・ゲルゲイ・ペーター × 木内俊克 |
| 論文概要 |
| Structurally Informed Kerf-Bending for Timber Yo Tomura, Toshikatsu Kiuchi, Makoto Muramoto, Taihei Mizutani, Kosei Matsushima 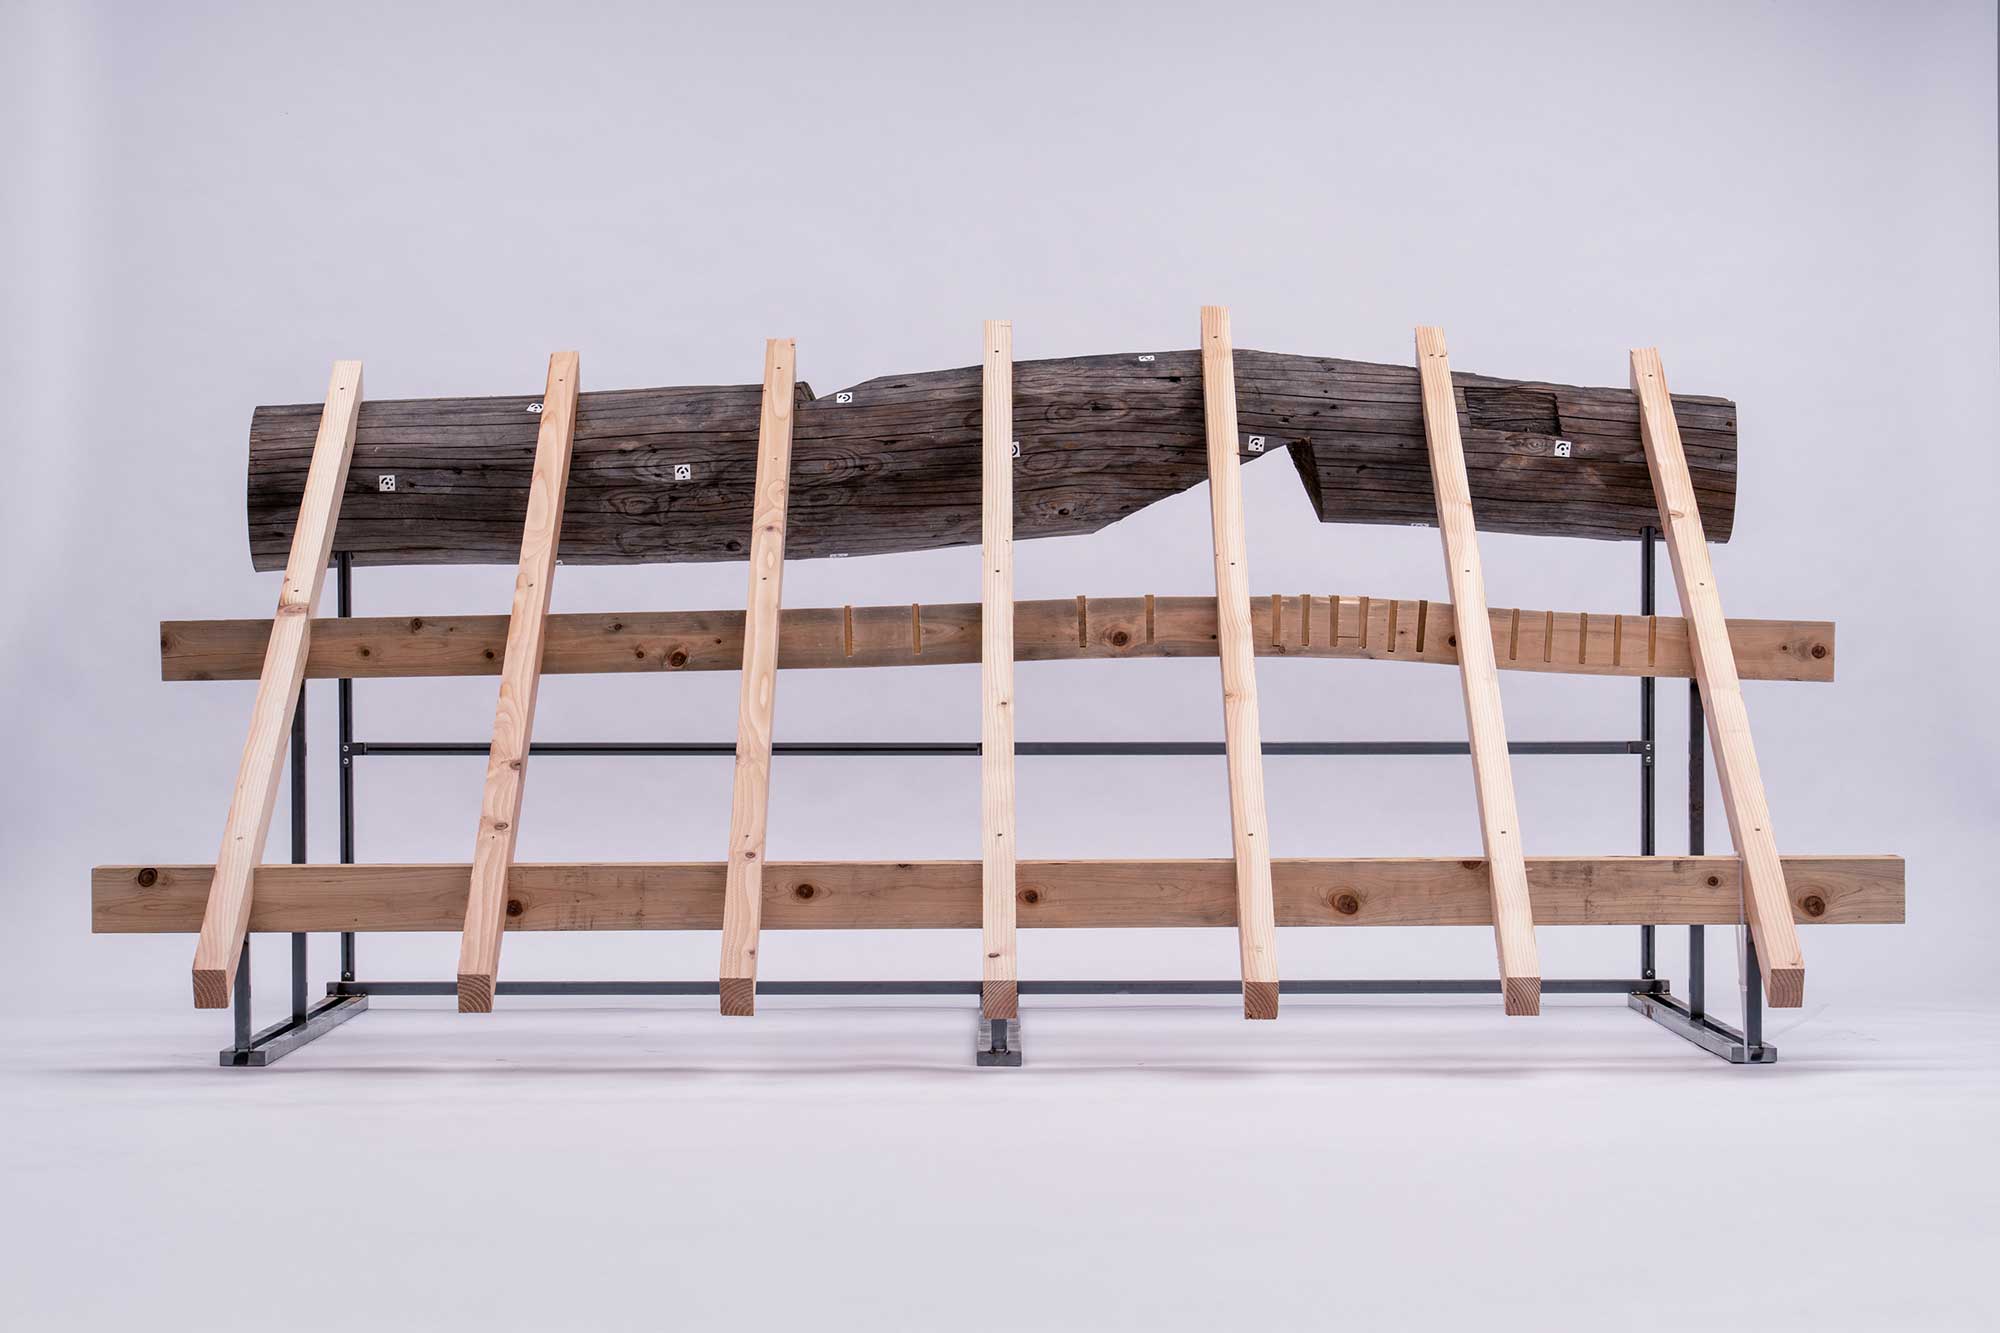 湾曲した再生木材や自然木を、直線材と同様に構造部材として活用するための設計・製作手法の研究。カーフベンディング(切り込み曲げ加工)と有限要素法(FEM)解析を組み合わせ、構造性能を維持しながら目標形状を実現する。また、3Dスキャンによって部材の形状や欠陥を把握し、引張応力が生じる領域や接合部を避けて加工することで、構造的リスクを低減する。小規模な屋根の試作では、最小限の切り込みで設計形状をほぼ再現した。本手法は、木材の廃棄削減や製作コストの低減、木材資源の循環利用と建築デザインの多様化に貢献することが期待される。本論文はACADIA 2025でBest Paper Runner-upを受賞した。 |
| Digital framework for the architectural design-to-manufacturing integration of reclaimed timber stocks Gergely Péter Barna, Toshikatsu Kiuchi, Yasuki Nishimura  解体木材を建築の設計・製作に組み込むための、デジタル技術を活用したフレームワークに関する研究。オープンソースのツールと市販のアプリケーションを組み合わせ、木材の撮影から3Dモデルの生成・データ管理、設計・加工への接続までを一体的に扱う低コストの仕組み(パイプライン)を構築した。モジュール式の治具と複数のカメラによって撮影を自動化し、フォトグラメトリ(写真測量法)を用いて木材一本ずつの3Dモデルを一括生成する。データは軽量なデータベースで管理し、独自のGrasshopperコンポーネントを通じてCADから直接扱えるようにした。また、ターゲットを用いた位置合わせによって、ロボットやCNCによる精密加工にもつなげている。183本の解体木材を用いてシステムを検証し、長さ約4mの木材1本あたりの撮影工程における手作業時間を平均15.5分に抑えた。 |
| Sumizuke for Robotic Co-Crafting: Hand-Marking-Guided Robotic Fabrication Framework for Skilled Carpentry Gergely Péter Barna, Ananya Kango, Guillem Hernandez Camarsa, Konstantina Laki, Fabio Gramazio, Matthias Kohler 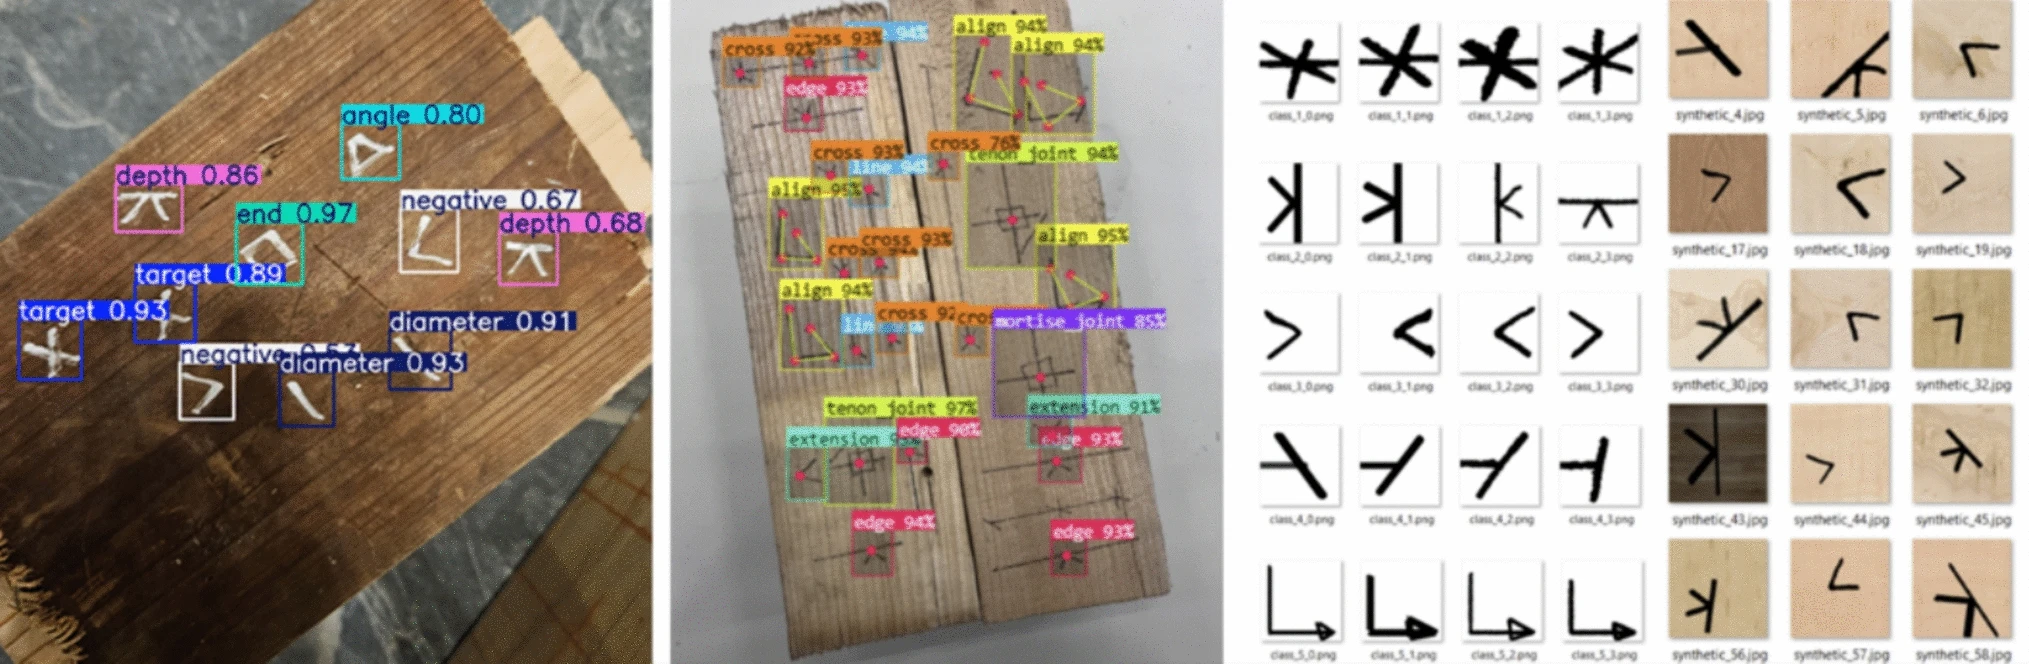 大工が木材に手で描いた印をロボットが読み取り、加工を行うフレームワークに関する研究。日本の伝統的な木工技術である墨付けの考え方を応用することで、大工はプログラムや画面を使わずに、加工の意図をロボットに伝えることができる。深層学習によるキーポイント検出を用いて木材表面の記号を認識し、その意味を解釈してロボットを制御する。産業用ロボット(KUKA KR10)と協働ロボット(UR10e)の2種類を用い、現場での継手・仕口の加工まで検証した。画像認識のみの場合の精度は約±3mmで、ロボットによる補正を加えることでミリ単位の精度を実現した。CADに依存せず、高価なCNC設備も必要としないため、改修や木材の再利用を日常的に行う中小企業などへの応用が期待される。KYOTO Design Labでは、2025年度に本研究に関するワークショップを実施した。 |
ACADIA(Association for Computer Aided Design in Architecture)
建築分野のコンピュテーショナルデザインに関する研究と実践を扱う国際学会。1981年に設立され、北米を中心に毎年開催されている。
ACADIA 2025 公式サイト ↗
CAADRIA(Association for Computer-Aided Architectural Design Research in Asia)
アジアを中心に建築分野のコンピュテーショナルデザインに関する研究交流を行う国際学会。1996年に香港で初開催され、2014年には京都工芸繊維大学が開催校を務めた。
CAADRIA 2026 公式サイト ↗
Rob|Arch(Robotic Fabrication in Architecture, Art and Design)
建築・アート・デザインにおけるロボットファブリケーションの国際学会。2012年にウィーンで初開催され、研究発表と実践的なワークショップを組み合わせて開催されている。
Rob|Arch 2026 公式サイト ↗
※本イベントでは、記録・広報を目的とした写真および映像の撮影が予定されています。撮影された写真や映像は、KYOTO Design Labの広報活動に関連する各種媒体(Webサイト、SNS、刊行物等)で利用される場合があります。写り込みを希望されない方は当日スタッフまでお申し出ください。
KYOTO Design Labでは、木材の再利用とデジタル技術を活用した設計・製作手法に関する研究について、国際学会での発表内容を紹介する公開報告会を開催します。ACADIA 2025で発表した戸村陽[KYOTO Design Lab 特任研究員]と、CAADRIA 2026およびRob|Arch 2026で発表したバルナ・ゲルゲイ・ペーター[デザイン・建築学系 特任准教授]が登壇します。
これらの研究の背景には、2023年度からETH Zurich Gramazio Kohler Researchとの共同指導で実施した設計スタジオを起点とする研究プロジェクト「Adaptive Design & Assembly System Utilizing Reclaimed Timbers」があります。このプロジェクトでは、解体木材を含む非規格材の特性を生かし、一般的な木造工事でも構造部材として活用できる設計・加工・組み立てのシステムを提案してきました。その成果の一つとして学内の中庭に建設した藤棚のプロトタイプは、SDレビュー2024で鹿島賞を受賞しています。
当日は、はじめにこの研究プロジェクトを主導してきた木内俊克[未来デザイン・工学機構 特任准教授]が、プロジェクトの背景とこれまでの取り組みを紹介します。続いて、戸村陽とバルナ・ゲルゲイ・ペーターが、それぞれ国際学会で発表した研究成果を報告します。論文の投稿から学会発表に至るまでの過程や、現地での研究発表、他の研究者との議論の様子などについても、発表者自身の視点から共有します。
※学外の方も聴講いただけます。
| 日時 | 2026年11月19日(木)16:10 – 18:30 |
| 会場 | 京都工芸繊維大学 KYOTO Design Lab 2階 Google Map |
| 入場 | 申込不要(一般聴講可・無料) |
| 登壇者 | バルナ・ゲルゲイ・ペーター[デザイン・建築学系 特任准教授] 戸村陽[KYOTO Design Lab 特任研究員] |
| モデレーター | 木内俊克[未来デザイン・工学機構 特任准教授] |
| 言語 | 日本語 |
| 16:10–16:20 | イントロダクション 木内俊克 |
| 16:20–17:00 | ACADIA 2025 発表報告 戸村陽 |
| 17:00–17:50 | CAADRIA 2026/Rob|Arch 2026 発表報告 バルナ・ゲルゲイ・ペーター |
| 17:50–18:30 | ディスカッション・質疑応答 戸村陽 × バルナ・ゲルゲイ・ペーター × 木内俊克 |
| 論文概要 |
| Structurally Informed Kerf-Bending for Timber Yo Tomura, Toshikatsu Kiuchi, Makoto Muramoto, Taihei Mizutani, Kosei Matsushima 湾曲した再生木材や自然木を、直線材と同様に構造部材として活用するための設計・製作手法の研究。カーフベンディング(切り込み曲げ加工)と有限要素法(FEM)解析を組み合わせ、構造性能を維持しながら目標形状を実現する。また、3Dスキャンによって部材の形状や欠陥を把握し、引張応力が生じる領域や接合部を避けて加工することで、構造的リスクを低減する。小規模な屋根の試作では、最小限の切り込みで設計形状をほぼ再現した。本手法は、木材の廃棄削減や製作コストの低減、木材資源の循環利用と建築デザインの多様化に貢献することが期待される。本論文はACADIA 2025でBest Paper Runner-upを受賞した。 |
| Digital framework for the architectural design-to-manufacturing integration of reclaimed timber stocks Gergely Péter Barna, Toshikatsu Kiuchi, Yasuki Nishimura 解体木材を建築の設計・製作に組み込むための、デジタル技術を活用したフレームワークに関する研究。オープンソースのツールと市販のアプリケーションを組み合わせ、木材の撮影から3Dモデルの生成・データ管理、設計・加工への接続までを一体的に扱う低コストの仕組み(パイプライン)を構築した。モジュール式の治具と複数のカメラによって撮影を自動化し、フォトグラメトリ(写真測量法)を用いて木材一本ずつの3Dモデルを一括生成する。データは軽量なデータベースで管理し、独自のGrasshopperコンポーネントを通じてCADから直接扱えるようにした。また、ターゲットを用いた位置合わせによって、ロボットやCNCによる精密加工にもつなげている。183本の解体木材を用いてシステムを検証し、長さ約4mの木材1本あたりの撮影工程における手作業時間を平均15.5分に抑えた。 |
| Sumizuke for Robotic Co-Crafting: Hand-Marking-Guided Robotic Fabrication Framework for Skilled Carpentry Gergely Péter Barna, Ananya Kango, Guillem Hernandez Camarsa, Konstantina Laki, Fabio Gramazio, Matthias Kohler 大工が木材に手で描いた印をロボットが読み取り、加工を行うフレームワークに関する研究。日本の伝統的な木工技術である墨付けの考え方を応用することで、大工はプログラムや画面を使わずに、加工の意図をロボットに伝えることができる。深層学習によるキーポイント検出を用いて木材表面の記号を認識し、その意味を解釈してロボットを制御する。産業用ロボット(KUKA KR10)と協働ロボット(UR10e)の2種類を用い、現場での継手・仕口の加工まで検証した。画像認識のみの場合の精度は約±3mmで、ロボットによる補正を加えることでミリ単位の精度を実現した。CADに依存せず、高価なCNC設備も必要としないため、改修や木材の再利用を日常的に行う中小企業などへの応用が期待される。KYOTO Design Labでは、2025年度に本研究に関するワークショップを実施した。 |
ACADIA(Association for Computer Aided Design in Architecture)
建築分野のコンピュテーショナルデザインに関する研究と実践を扱う国際学会。1981年に設立され、北米を中心に毎年開催されている。
ACADIA 2025 公式サイト ↗
CAADRIA(Association for Computer-Aided Architectural Design Research in Asia)
アジアを中心に建築分野のコンピュテーショナルデザインに関する研究交流を行う国際学会。1996年に香港で初開催され、2014年には京都工芸繊維大学が開催校を務めた。
CAADRIA 2026 公式サイト ↗
Rob|Arch(Robotic Fabrication in Architecture, Art and Design)
建築・アート・デザインにおけるロボットファブリケーションの国際学会。2012年にウィーンで初開催され、研究発表と実践的なワークショップを組み合わせて開催されている。
Rob|Arch 2026 公式サイト ↗
※本イベントでは、記録・広報を目的とした写真および映像の撮影が予定されています。撮影された写真や映像は、KYOTO Design Labの広報活動に関連する各種媒体(Webサイト、SNS、刊行物等)で利用される場合があります。写り込みを希望されない方は当日スタッフまでお申し出ください。